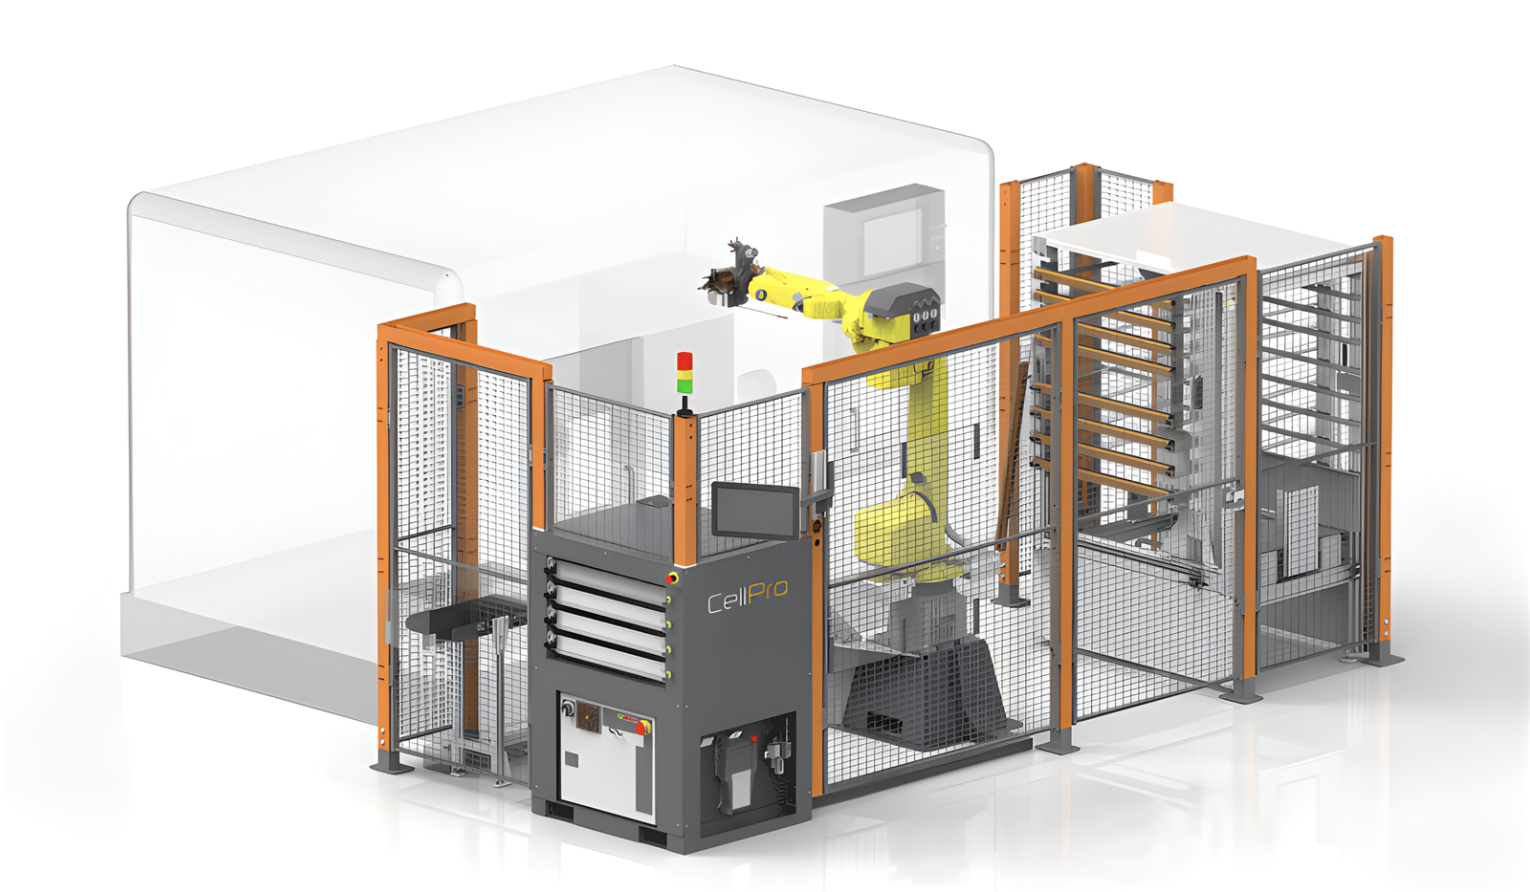
Le système de chargement CNC « Agile » Modular machine-outil est conçu pour simplifier l'automatisation sur plusieurs machines. Conçu pour offrir une grande flexibilité, il prend en charge le chargement de plusieurs fraiseuses CNC et s'adapte facilement à l'évolution des séries de pièces. Ce système de machine CNC robotisées réduit les besoins en main-d'œuvre, améliore la régularité des cycles et fournit des solutions d'automatisation CNC évolutives pour les environnements de production modernes.
Modular Agile, CNC machine-outil Caractéristiques du système de chargement :
Le système de chargement de machines-outils CNC Agile Modular est conçu pour offrir de la flexibilité. Il intègre un seul système robotisé à des machines CNC pour charger et décharger plusieurs fraiseuses, tours ou configurations hybrides. Chaque cellule utilise également des modules préconçus et des tiroirs de préparation des pièces pour des changements de série rapides et une circulation sécuritaire des matériaux. Sa conception modulaire maintient des temps de cycle constants et optimise le débit de production sans revoir l’agencement des machines existantes.
Grâce au contrôleur Agile Cell Controller, le système gère les trajectoires de mouvement et les interfaces machine via une plateforme unifiée. De plus, le logiciel synchronise la communication entre les robots et les machines afin de minimiser l’ temps d'arrêt s et d’assurer un fonctionnement continu. En uniformisant le contrôle sur l’ensemble des postes, le système de chargement CNC « machine-outil » d’Agile Modular simplifie les flux de travail complexes, améliore la répétabilité et renforce les performances globales de la solution d’ automatisation CNC .
Le système Agile permet aux fabricants d'ajouter des robots ou des machines supplémentaires à mesure que les besoins de production augmentent. De plus, l'encombrement réduit, les enceintes de sécurité et les fonctions d'étalonnage automatique de la cellule en font une solution durable pour la fabrication à grande diversité de produits. Pour les ingénieurs CNC soucieux d'efficacité et de fiabilité, cette plateforme modular simplifie l'intégration et optimise le taux d'utilisation des machines.
Le système de chargement CNC « Agile » Modular de machine-outil est une plateforme robotisée de manutention des machines, pré-conçue et configurable. Il est configuré pour transférer les pièces brutes et finies entre un stockage organisé et la machine CNC, afin de laisser les machinistes disponibles pour les réglages, la maîtrise du procédé, l’inspection et d’autres tâches spécialisées. A.W. Miller Technical Sales fournit des systèmes robotisés Agile de chargement de machines et en assure le soutien dans l’État de New York, en Pennsylvanie, au Maryland, au Delaware, dans le sud du New Jersey et au Québec, avec l’analyse des applications, l’intégration des cellules, l’installation, la formation et le service régional.
Modular, une solution agile, associe le logiciel de commande AgileGO! à une gamme de modules sélectionnables : robot, palette, tiroir, convoyeur, chariot, rail, vision, re-grip et périphériques. Parmi les exemples publiés, on trouve la manutention multiproduits, des cellules à convoyeur à deux machines, des robots desservant trois fraiseuses et des pièces lourdes pesant jusqu’à 350 livres. La capacité finale du système doit être confirmée en tenant compte de l’ensemble de la pièce, du préhenseur, de la portée du robot, de l’organisation du stockage, de l’interface machine, de l’aménagement de sécurité, de l’objectif de temps de cycle et du plan de production sans surveillance.
Les applications couramment évaluées pour Agile Modular CNC Machine Tool Loading Systems comprennent :
Les modules standardisés peuvent être combinés en fonction de la configuration de la machine et des objectifs de production, sans imposer à l’application un encombrement unique et fixe. Cela offre une plus grande flexibilité qu’une cellule « Agile Flex », tout en limitant les travaux d’ingénierie sur mesure superflus.
Les tiroirs, palettes, convoyeurs, tubes et chariots amovibles peuvent alimenter différentes familles de pièces ou différentes étapes de fabrication. La cellule peut être conçue pour répondre aux besoins de production actuels et être étendue à mesure que le nombre de machines ou l'étendue du processus évoluent.
Un robot peut prendre en charge plusieurs machine CNC lorsque sa portée, le temps de cycle, la zone de sécurité et la disponibilité de la machine le permettent. La comparaison pertinente porte sur le débit de production de la cellule et le taux d'utilisation du robot, et non sur le nombre de machines à lui seul.
Les opérateurs configurent des paramètres de processus prédéfinis au lieu de programmer chaque mouvement du robot à l'aide d'un apprentissage par points classique. Cela simplifie les changements de production et l'Dépannage , tout en préservant les mouvements programmés et les limites de sécurité de la cellule.
Les principales différences concernent la catégorie de robot, la taille des pièces et leur plage de poids, ainsi que le mode de disposition des pièces : sur des palettes, dans des tiroirs, dans des étaux à point zéro ou dans des nids d'arbres. Le choix du modèle approprié dépend de la pièce ité et du flux de production, et non pas uniquement de la capacité de stockage.
Le diamètre, la longueur, le pas d'empilage, le jeu de prélèvement, la répartition entre pièces brutes et finies, ainsi que le nombre de couches de stockage déterminent la quantité utilisable. Les quantités maximales publiées ne s'appliquent qu'aux hypothèses correspondantes concernant l'empilage et les pièces.
Cela peut permettre d'augmenter le nombre d'heures d'broches disponibles lorsque le chargement manuel constitue le facteur limitant. Le rendement dépend toutefois toujours d'un processus d'usinage stable, d'une alimentation suffisante en durée de vie de l’outil, d'un serrage fiable des pièces, d'un contrôle des copeaux, d'une matière première homogène et d'un planning garantissant l'approvisionnement de la cellule.
Le choix de la pince dépend de la géométrie de la pièce, de l'état de sa surface, de son poids, de la méthode de changement de pièce, ainsi que de la nécessité ou non de saisir simultanément des pièces brutes et finies. La détection par mâchoires, le contrôle de la pression et la prévention des chutes doivent être adaptés au niveau de risque de l'application.
Les cycles stables et reproductibles, avec une présentation prévisible des pièces, constituent les meilleures options. Les cellules de tournage, de fraisage, multitâches et de rectification peuvent toutes être évaluées lorsque le robot peut accéder au dispositif de serrage et que le processus peut se dérouler de manière fiable sans correction manuelle constante.