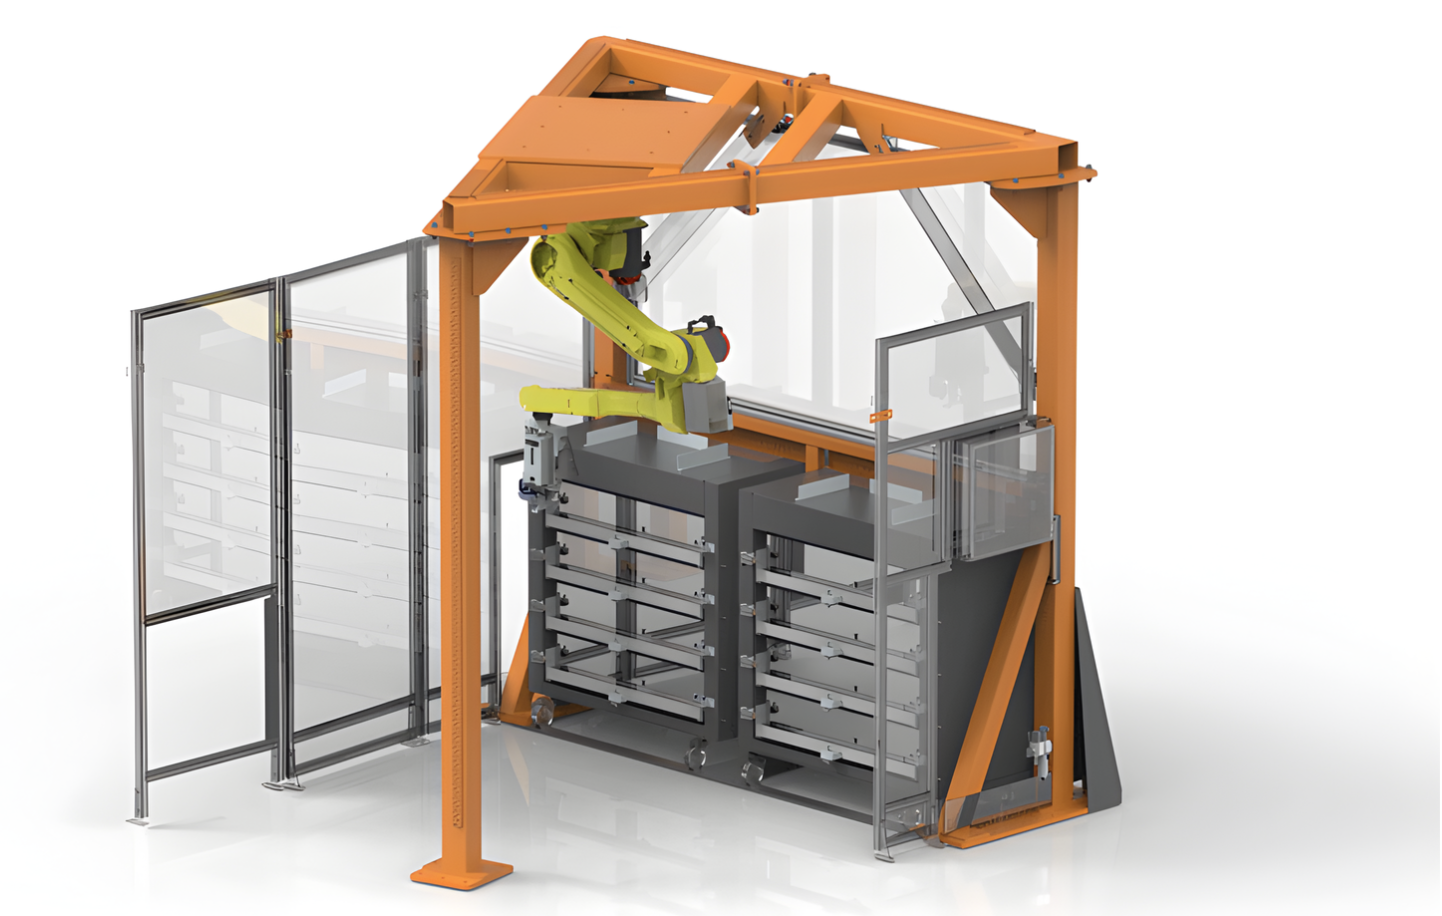
Le système « Agile Engineered chargement de machines » propose des solutions d’automatisation de fabrication sur mesure adaptées à des besoins de production spécialisés. Chaque système est conçu pour automatiser des machines-outils complexes, des rectifieuses et tours aux machines de type « moulage par injection » et aux chargeurs à portique. Conçues pour garantir précision et répétabilité, ces cellules automatisées aident les fabricants à augmenter le débit de production, à réduire le travail manuel et à mettre en place un fonctionnement sans surveillance.
Caractéristiques de la cellule du système « chargement de machines » de conception agile :
Chaque système « Agile Engineered » chargement de machines est conçu pour répondre aux besoins spécifiques de chaque atelier. Ce robot destiné aux machines-outils effectue des tâches d'chargement et déchargement s répétitives avec rapidité et précision. Ces robots s'interfacent également directement avec les commandes des machines, les systèmes de vision et les convoyeurs afin d'assurer un flux constant de pièces. Il en résulte une réduction des temps de réglage, une amélioration de la stabilité des processus et une garantie de performances de production fiables dans les environnements d'usinage à forte demande.
Le système « Agile Engineered chargement de machines » modernise les équipements existants grâce à des chargeurs à portique adaptables et à des systèmes automatisés de transfert de pièces. Cette voie de mise à niveau permet aux fabricants d’adopter des solutions d’automatisation de la production sans avoir à remplacer leurs équipements actuels. En intégrant des robots et des commandes « modular », les ateliers peuvent optimiser les temps de cycle, maintenir la précision et augmenter leur capacité avec un minimum d’ temps d'arrêt.
Dans les environnements de fabrication hybrides, le système « Agile Engineered chargement de machines » prend en charge l'intégration de la robotique avec l'automatisation laser et les processus de finition secondaires. De la découpe et du marquage au laser à l'inspection et au durcissement, ces systèmes offrent un contrôle de bout en bout. Les ingénieurs bénéficient ainsi d'un flux de travail unifié et automatisé qui améliore la cohérence et réduit les interventions manuelles à chaque étape du processus.
Le système « Agile Engineered chargement de machines » est une plateforme d’automatisation robotisée sur mesure destinée aux applications de chargement CNC spécialisées. Il est configuré pour transférer les pièces brutes et finies entre un stockage organisé et la machine CNC, afin de laisser les machinistes disponibles pour les réglages, la maîtrise du procédé, l’inspection et d’autres tâches spécialisées. A.W. Miller Technical Sales fournit des systèmes robotisés Agile de chargement de machines et en assure le soutien dans l’État de New York, en Pennsylvanie, au Maryland, au Delaware, dans le sud du New Jersey et au Québec, avec l’analyse des applications, l’intégration des cellules, l’installation, la formation et le service régional.
charge utile du robot, la portée, la présentation des pièces, les dispositifs de protection, les périphériques et les commandes sont conçus sur mesure pour l'application plutôt que sélectionnés à partir d'une cellule standard fixe. Le système peut intégrer, si nécessaire, des convoyeurs, des systèmes de vision, de calibrage, de lavage, de marquage, d'ébavurage, des stations de re-préhension ainsi qu'un service multi-machines. La capacité finale du système doit être confirmée en tenant compte de l’ensemble de la pièce, du préhenseur, de la portée du robot, de l’organisation du stockage, de l’interface machine, de l’aménagement de sécurité, de l’objectif de temps de cycle et du plan de production sans surveillance.
Les applications couramment évaluées pour Agile Engineered Machine Loading Systems comprennent :
Le système est conçu à partir de la séquence de production, de la géométrie des composants, des exigences en matière de cadence et des interfaces machine. Cela permet de dimensionner le robot, la pince, les postes d'entrée et de sortie, ainsi que les postes auxiliaires, comme un processus coordonné d'ensemble.
Des étapes d'inspection, de nettoyage, de marquage, d'ébavurage, de réorientation ou d'assemblage peuvent être ajoutées lorsqu'elles contribuent au bon déroulement du flux de production. Chaque poste doit avoir un objectif bien défini et un impact mesurable sur le débit de production ité ou la qualité.
Le choix entre convoyeurs, palettes, tiroirs, chariots, bacs ou prélèvement guidé par vision dépendra de la manière dont les pièces brutes et finies circulent au sein de l'installation. Le mode de présentation doit permettre de contrôler l'orientation des pièces et de constituer une réserve suffisante de matériel pour la durée de fonctionnement prévue.
La communication entre les machines, le séquencement des cellules, la reprise après panne, les dispositifs de protection, les scanners et l'accès des opérateurs sont validés sur l'ensemble de l'installation. La documentation et la formation doivent couvrir à la fois la production normale et la reprise en toute sécurité après une interruption.
La valeur indiquée charge utile du robot ne correspond pas au poids admissible de la pièce seule. La pince, les mâchoires, les adaptateurs, les pièces à une ou deux poignées, la portée, l'orientation du poignet, l'accélération et le moment de la pièce doivent tous être pris en compte dans le calcul de charge technique.
Le système utilise son format de stockage défini pour garantir des emplacements de prélèvement reproductibles ainsi que des positions distinctes ou réutilisables pour les pièces finies. La conception de l'imbrication, l'espacement, l'orientation et la méthode de réapprovisionnement sont déterminés en fonction du composant réel.
Oui, à condition que le stockage, les préhenseurs, le serrage CNC, les programmes et la capacité d'outillage permettent de traiter ces pièces. La production mixte doit être testée dans le cadre d'un planning complet afin qu'un changement de mâchoires, d'outils ou de contrôle ne devienne pas une contrainte cachée.
La conception de sécurité peut inclure, le cas échéant, un enceinte intégrée, un scanner au sol, une barrière, une barrière lumineuse, un accès à verrouillage et une surveillance des portes de la machine. La configuration finale nécessite une évaluation des risques spécifique à la cellule et des distances d'arrêt validées.
A.W. Miller contribue à définir l'application, l'interface machine, l'agencement, le système de fixation des pièces, le préhenseur, la présentation des pièces, les mesures de sécurité, la mise en service et la formation des opérateurs, puis assure un service d'assistance régional une fois la production lancée.