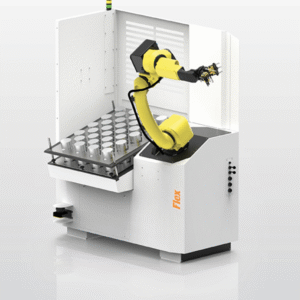

Le système de chargement 35P CNC « machine-outil » d’ Agile Flex est une solution d’automatisation économique conçue pour la manutention de pièces plus lourdes et compatible avec les machines CNC de grande taille. Sa conception structurelle robuste permet de prendre en charge des pièces plus lourdes tout en garantissant des performances de chargement stables et reproductibles. Les fabricants peuvent ainsi automatiser la manipulation de composants de grande masse sans avoir à investir dans des systèmes trop complexes. Conçu pour allier durabilité et efficacité, le système Agile Flex 35P optimise le taux d’utilisation des machines et étend les capacités de production en mode autonome dans des environnements d’usinage exigeants.
L'Agile Flex 35P est un chargeur de palettes à commande numérique (CNC) entièrement intégré, conçu pour optimiser le taux d'utilisation de la broche et réduire le travail manuel dans les environnements de fabrication de précision. Conçu pour s'intégrer de manière transparente dans l'automatisation de l'machine-outil , il allie une « manutention des pièces » efficace à une « changements de série » rapide des palettes grâce à un chargeur robotisé robuste de type «Fanuc ». Les sites bénéficient ainsi d'une « débit de production » plus élevée, d'une meilleure planification et d'une intervention réduite de la part des opérateurs.
Au cœur du Flex 35P se trouve un chargeur robotisé de qualité industrielle, équipé de deux pinces pour une manutention efficace des palettes. Ce système d’ chargement de machines s robotisées garantit un placement répétable et précis, tout en éliminant les variations liées au chargement manuel. Selon Agile Robotics, l’unité offre une intégration CNC « plug-and-play » et ne nécessite aucune programmation du robot. Les opérateurs peuvent rapidement déployer le système sur les machines-outils existantes avec un minimum de perturbations.
Le système de palettes automatisé intégré à l’ Agile Flex e 35P prend facilement en charge la fabrication à grande diversité, à faible volume et par lots. Chaque palette peut accueillir une large gamme de tailles de pièces, y compris des composants complexes ou lourds. Ce chargeur de palettes à haute capacité permet un usinage ininterrompu pendant les heures d’ changements de série s et en dehors des horaires de travail. Sa conception « modular » permet également de futures extensions du nombre de palettes, en phase avec la croissance des besoins de production.
Malgré son encombrement réduit, le Flex 35P offre une automatisation évolutive sans compromettre l'espace au sol. En tant que chargeur de palettes à commande numérique optimisé pour la production allégée, il s'intègre facilement dans des cellules nouvelles ou existantes. De plus, le système de palettes automatisé du dispositif améliore l'efficacité du flux de travail tout en garantissant une précision et une Taux de disponibilité élevées.
Le modèle 35P d’ Agile Flex offre une combinaison éprouvée comprenant un chargeur robotiséFanuc , un système d’ chargement de machines robotisé etune solution d’automatisation modular machine-outil . Sa fiabilité, sa facilité d’intégration et son évolutivité à long terme en font une solution idéale pour les fabricants de produits de précision à la recherche d’un système hautement performant et sans intervention manuelle. Lorsque l’ Taux de disponibilité ité et la répétabilité sont essentielles, ce chargeur de palettes à haute capacité offre un retour sur investissement mesurable.
Général
| Logiciel de commande Agile | Standard |
| Plaques de positionnement standard incluses (double couche) | 1 |
| Plaques de positionnement supplémentaires | Option |
| Alimentation électrique (kVA) | 3 |
| Pression pneumatique (bar) | 6 |
Robot
| Fanuc Robot M20 iA35M (charge utile de 35 kg) | Standard |
| Double préhenseur à 3 mâchoires | Standard |
| Contrôle de la pression des préhenseurs | Standard |
Capacités
| Diamètre de la pièce (min./max.) | 1″ – 6″ / 25 mm – 150 mm |
| Longueur de la pièce | > 12″ / > 300 mm (selon l'application) |
| Poids de la pièce – double préhension (max.) | 17,5 lbs / 8 kg |
| Capacité de charge (max.) | 500 lbs / 250 kg |
| Capacité de la plaque de positionnement standard : 0,75″ – 4″ / Ø 20 mm – Ø 100 mm (pièces) | 32 |
| Capacité de la plaque de positionnement standard : 0,75″ – 2,5″ / Ø 20 mm – Ø 63 mm (pièces) | 72 |
| Capacité de la plaque de positionnement standard : 0,75″ – 1,375″ / Ø 20 mm – Ø 35 mm (pièces) | 179 |
Sécurité
| Scanner de sol | Standard |
| Enceinte intégrée | Standard |
| Clôture de sécurité | Option |
L'Agile Flex e 35P est un système de chargement robotisé sur palettes destiné aux pièces usinées CNC de grande taille. Il est configuré pour transférer les pièces brutes et finies entre un stockage organisé et la machine CNC, afin de laisser les machinistes disponibles pour les réglages, la maîtrise du procédé, l’inspection et d’autres tâches spécialisées. A.W. Miller Technical Sales fournit des systèmes robotisés Agile de chargement de machines et en assure le soutien dans l’État de New York, en Pennsylvanie, au Maryland, au Delaware, dans le sud du New Jersey et au Québec, avec l’analyse des applications, l’intégration des cellules, l’installation, la formation et le service régional.
Le modèle 35P utilise un robot M-20iD/35 d’ FANUC , doté d’une charge utile de 35 kg et d’une pince standard à trois mâchoires doubles. La capacité annoncée couvre des diamètres de pièces compris entre 1 et 6 pouces, des pièces saisies par une double pince pesant jusqu'à 17,5 livres et une charge de palette pouvant atteindre 500 livres. La capacité finale du système doit être confirmée en tenant compte de l’ensemble de la pièce, du préhenseur, de la portée du robot, de l’organisation du stockage, de l’interface machine, de l’aménagement de sécurité, de l’objectif de temps de cycle et du plan de production sans surveillance.
Les applications couramment évaluées pour Agile Flex 35P comprennent :
Les plateaux emboîtables permettent de disposer les pièces brutes et finies sur une palette plutôt que de les répartir dans des tiroirs. Ce système offre un accès aisé et permet de stocker des pièces plus longues que celles pouvant être rangées dans des tiroirs standard.
Les configurations de rangement publiées vont de quelques dizaines à plus de 200 emplacements, selon le diamètre. Le nombre réel dépend de la longueur des pièces, de la course des mâchoires, de l'espacement et du fait que les pièces brutes et finies partagent ou non la même palette.
Le robot et la pince à trois mâchoires doubles permettent de manipuler des composants plus volumineux et facilitent le remplacement efficace des pièces. Les calculs de charge utile doivent prendre en compte à la fois les pièces, les mâchoires, les adaptateurs et le corps de la pince.
Une plaque de nidage préparée et des paramètres de processus enregistrés permettent de réduire le temps de conversion entre les tâches récurrentes. L'outillage CNC, les mâchoires de mandrin , les programmes et les exigences d'inspection doivent être adaptés en fonction de la configuration de l'automatisation.
Les principales différences concernent la catégorie de robot, la taille des pièces et leur plage de poids, ainsi que le mode de disposition des pièces : sur des palettes, dans des tiroirs, dans des étaux à point zéro ou dans des nids d'arbres. Le choix du modèle approprié dépend de la pièce ité et du flux de production, et non pas uniquement de la capacité de stockage.
Le diamètre, la longueur, le pas d'empilage, le jeu de prélèvement, la répartition entre pièces brutes et finies, ainsi que le nombre de couches de stockage déterminent la quantité utilisable. Les quantités maximales publiées ne s'appliquent qu'aux hypothèses correspondantes concernant l'empilage et les pièces.
Cela peut permettre d'augmenter le nombre d'heures d'broches disponibles lorsque le chargement manuel constitue le facteur limitant. Le rendement dépend toutefois toujours d'un processus d'usinage stable, d'une alimentation suffisante en durée de vie de l’outil, d'un serrage fiable des pièces, d'un contrôle des copeaux, d'une matière première homogène et d'un planning garantissant l'approvisionnement de la cellule.
Le choix de la pince dépend de la géométrie de la pièce, de l'état de sa surface, de son poids, de la méthode de changement de pièce, ainsi que de la nécessité ou non de saisir simultanément des pièces brutes et finies. La détection par mâchoires, le contrôle de la pression et la prévention des chutes doivent être adaptés au niveau de risque de l'application.
Les cycles stables et reproductibles, avec une présentation prévisible des pièces, constituent les meilleures options. Les cellules de tournage, de fraisage, multitâches et de rectification peuvent toutes être évaluées lorsque le robot peut accéder au dispositif de serrage et que le processus peut se dérouler de manière fiable sans correction manuelle constante.